ISEGRIM: Scannen, planen, schweißen mit durchgängigen Daten
Im Forschungsprojekt ISEGRIM haben wir gemeinsam mit BCT Steuerungs- und DV-Systeme GmbH einen wichtigen Meilenstein erreicht: Sensorik, Steuerung und Bahnplanung arbeiten zusammen, vom Scan bis zur Qualitätskontrolle mit denselben Daten.
Denn bevor ein Roboter ein Bauteil reparieren kann, muss er es genau kennen. Ein Scanner erfasst das Bauteil, die Software von BCT plant daraus die Schweißbahn, und der Roboter setzt sie um.
Zum Video auf YouTube
 Der Ablauf:
- Scan einrichten: In der BCT-Software wird festgelegt, wie das Bauteil erfasst wird.
- Bauteil scannen: Ein 2D/3D-Laser-Profilscanner von KEYENCE fährt über das Bauteil.
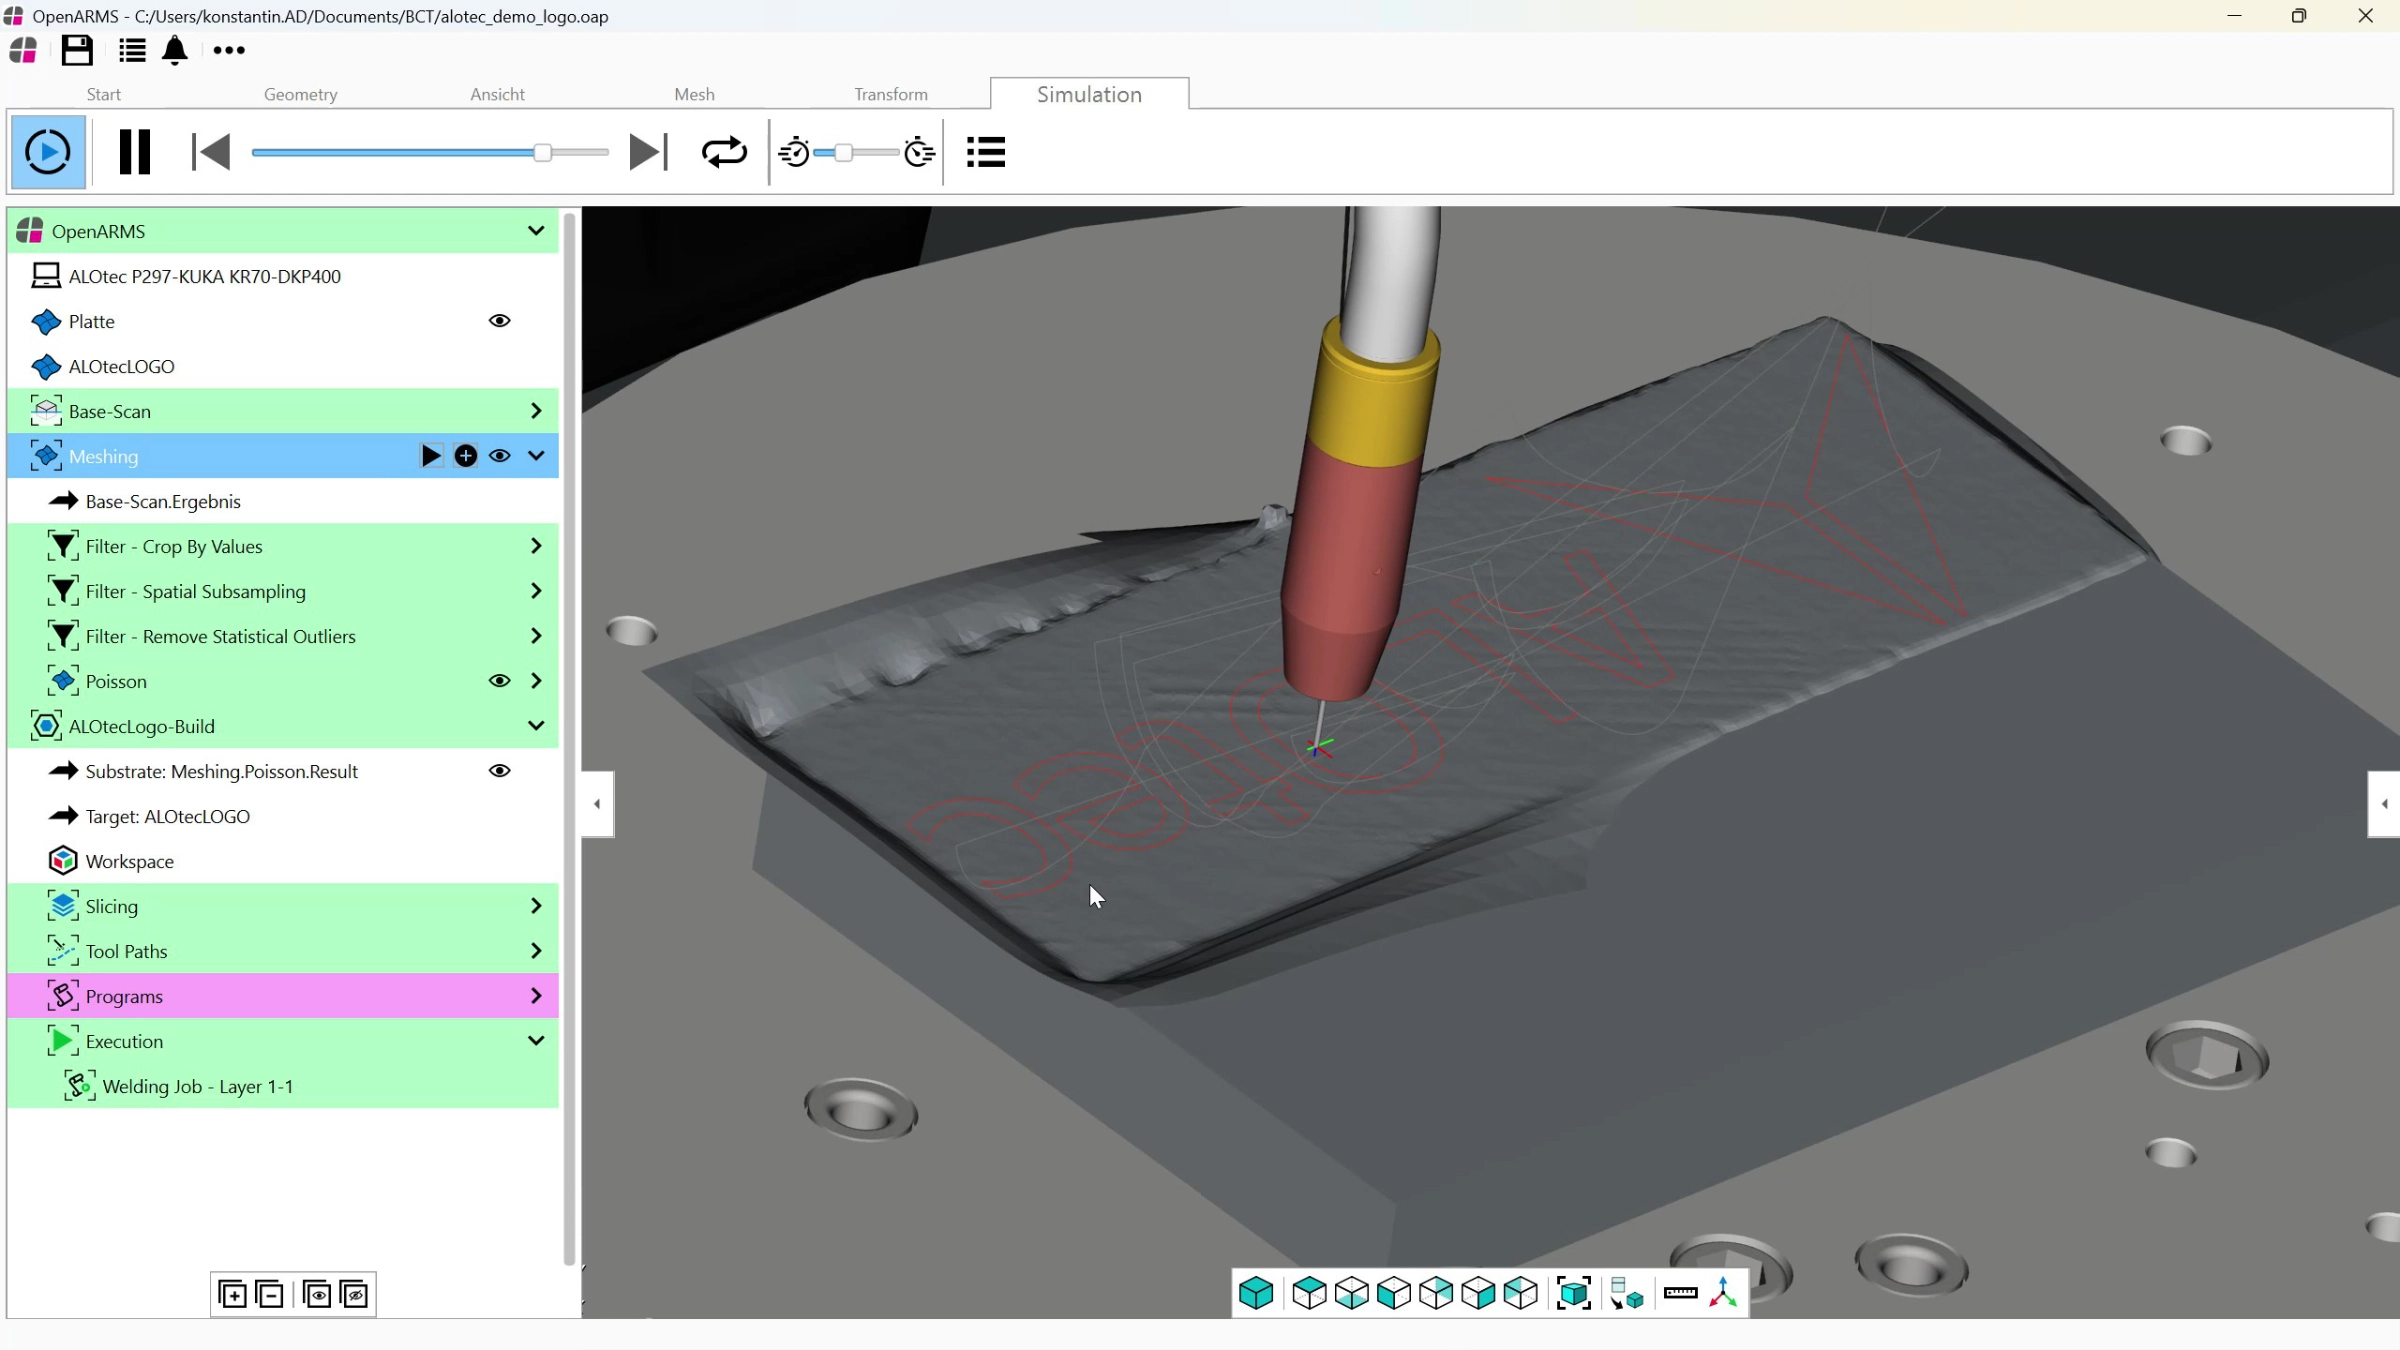
- Digitales Abbild: Bauteil und Roboter liegen als 3D-Modell in der Software vor.
- Fläche auswählen: Der zu bearbeitende Bereich wird auf dem Scan markiert.
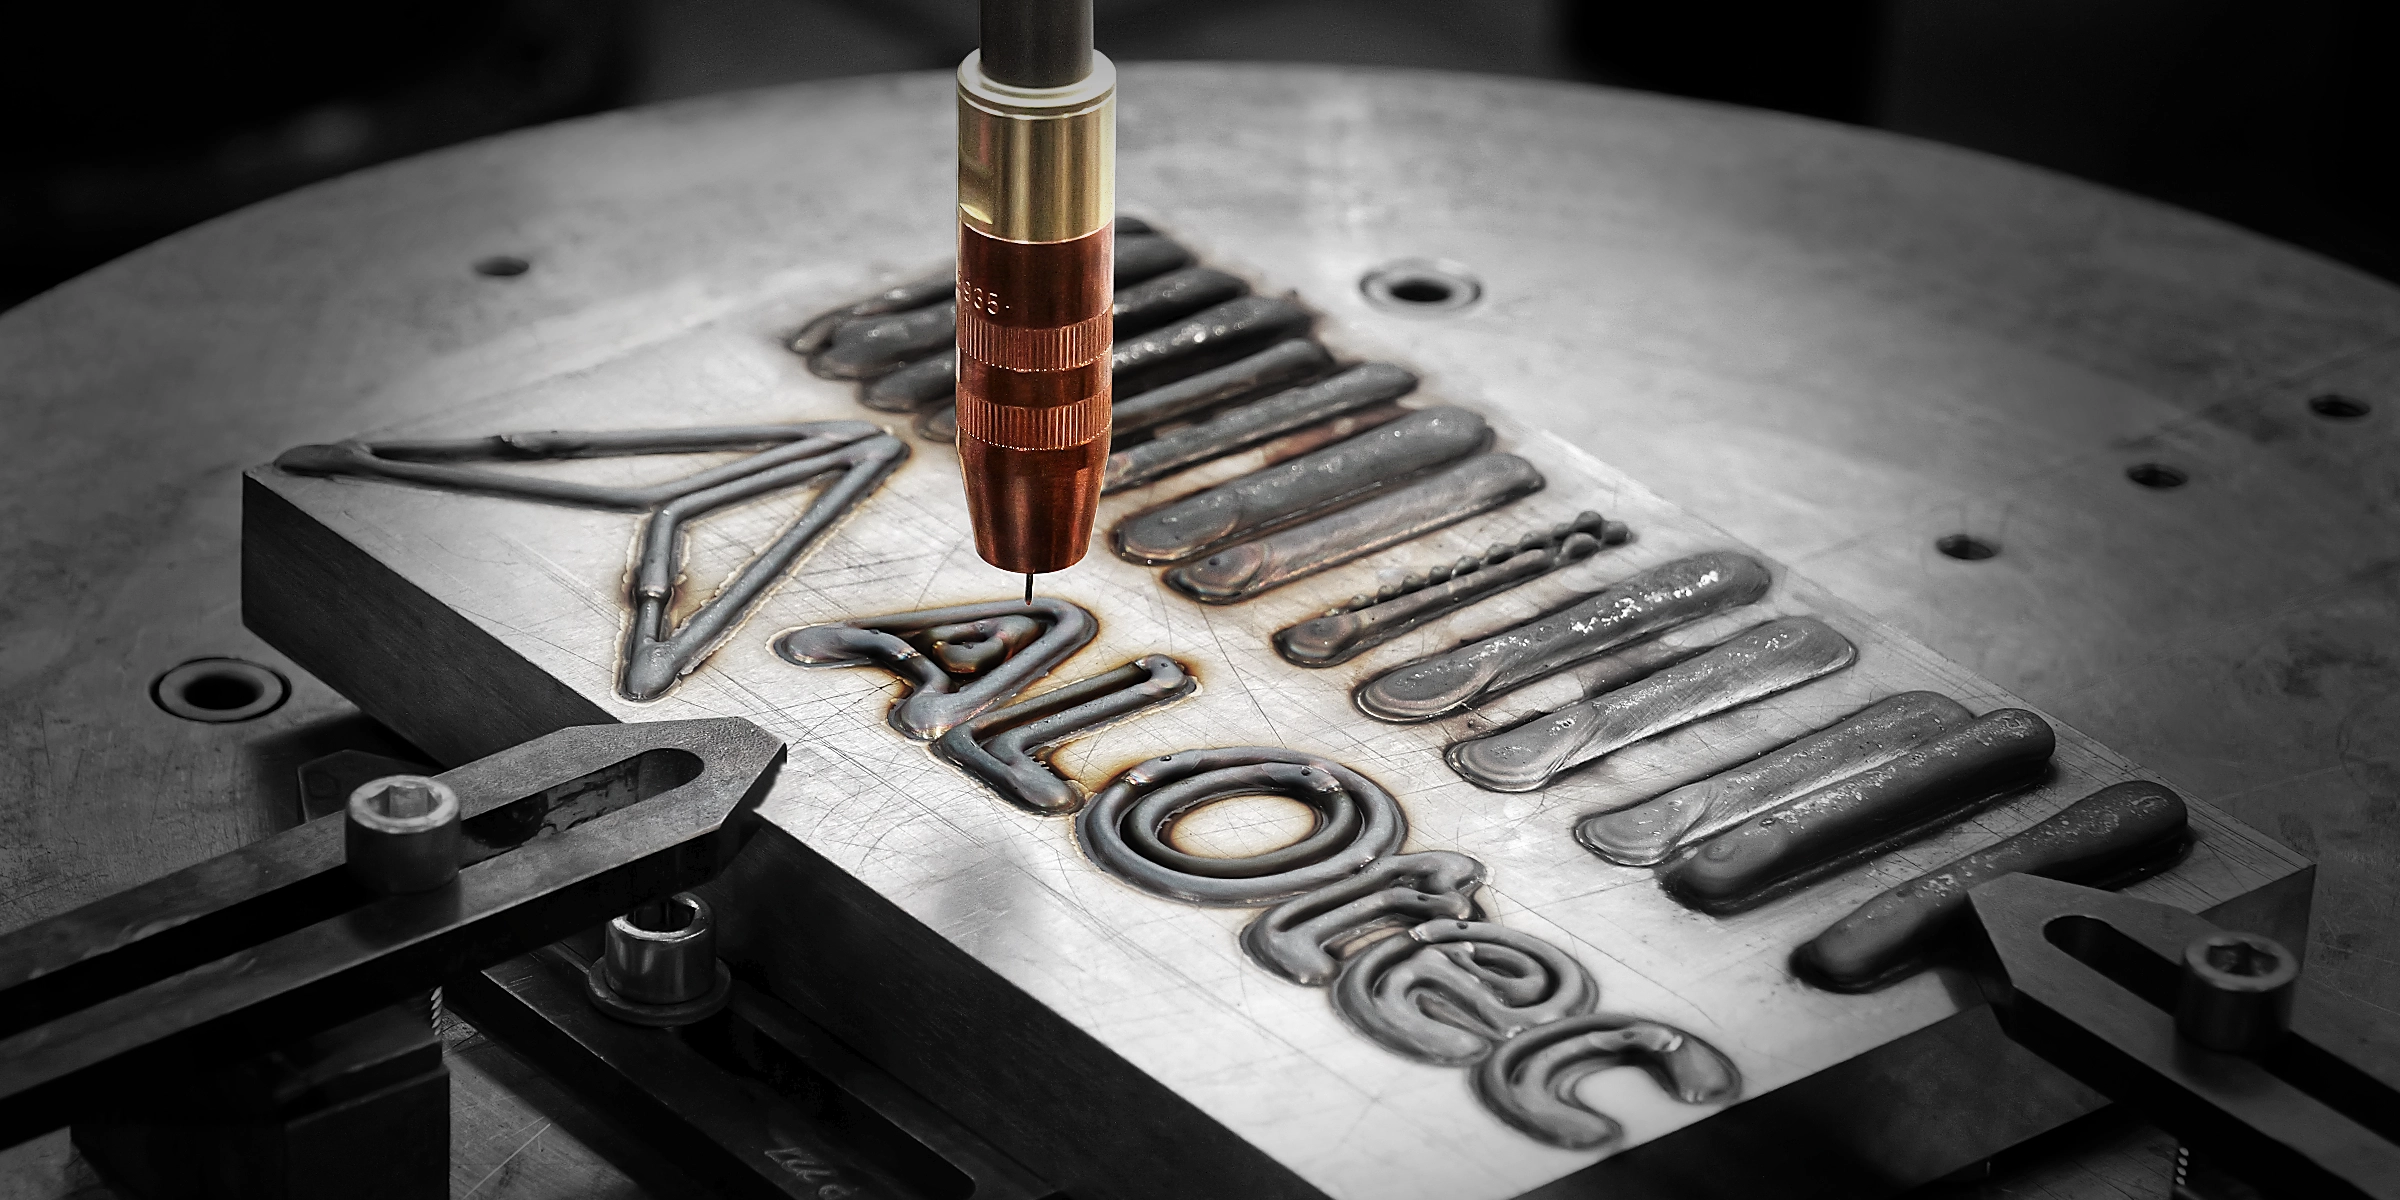
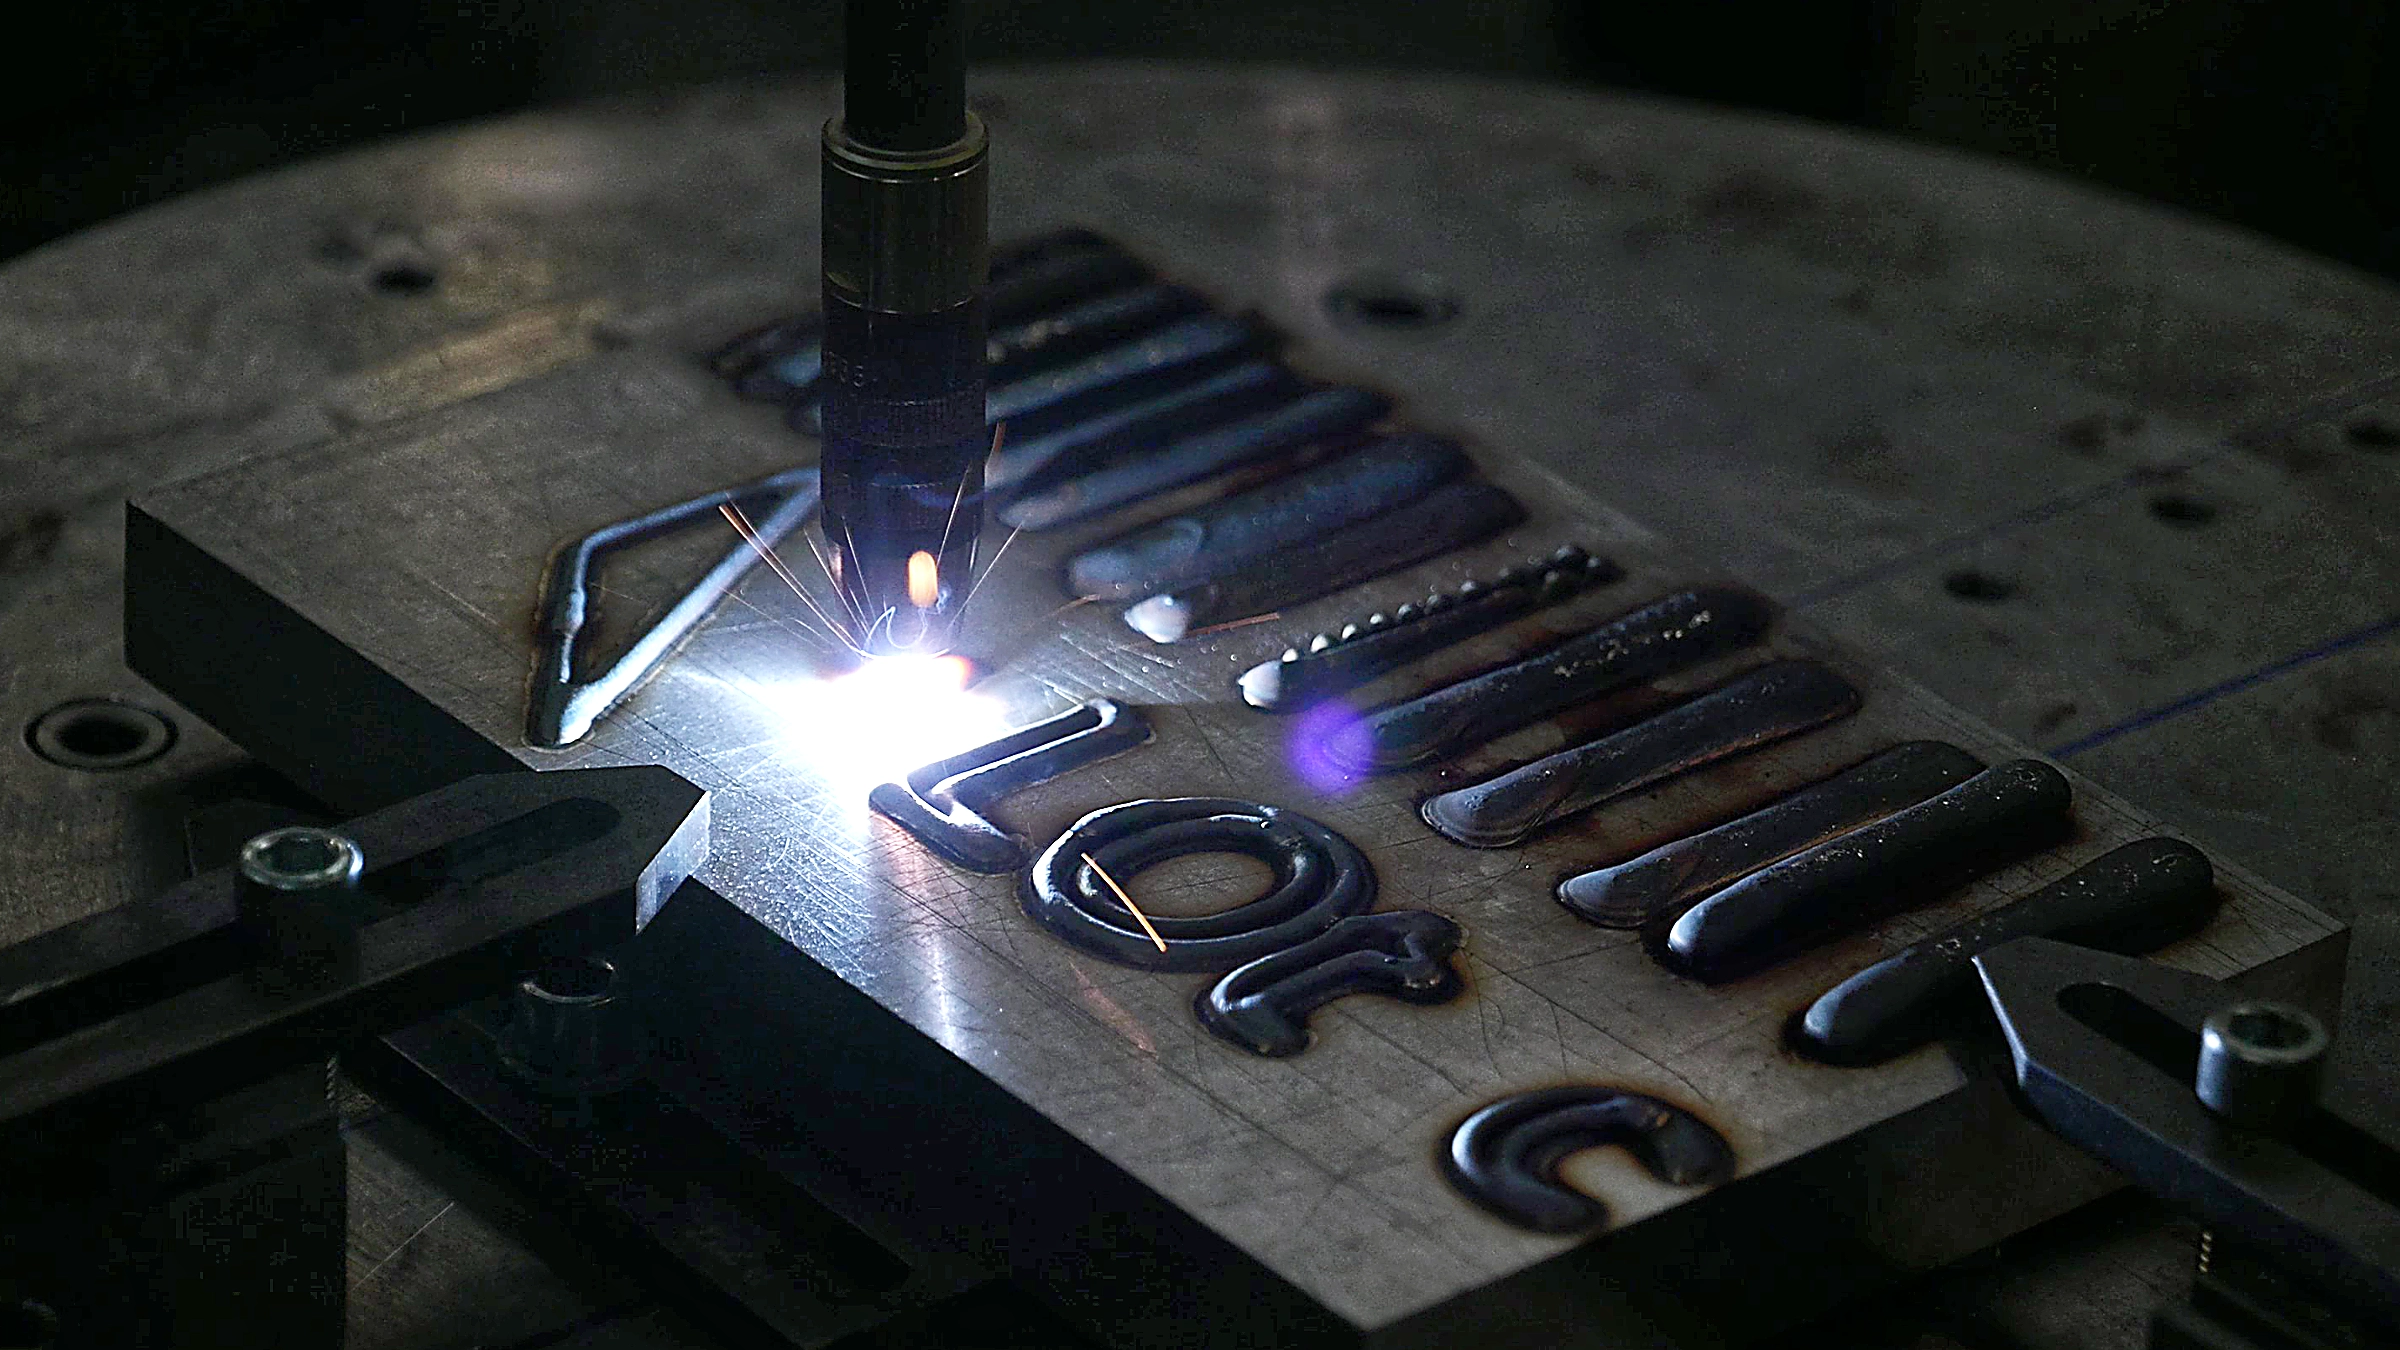
- Bahn planen: Eine Kontur wird zur Schweißbahn, in der Demo unser Logo.
- Simulieren: Der Roboter fährt die Bahn erst virtuell ab, dann real knapp über dem Bauteil.
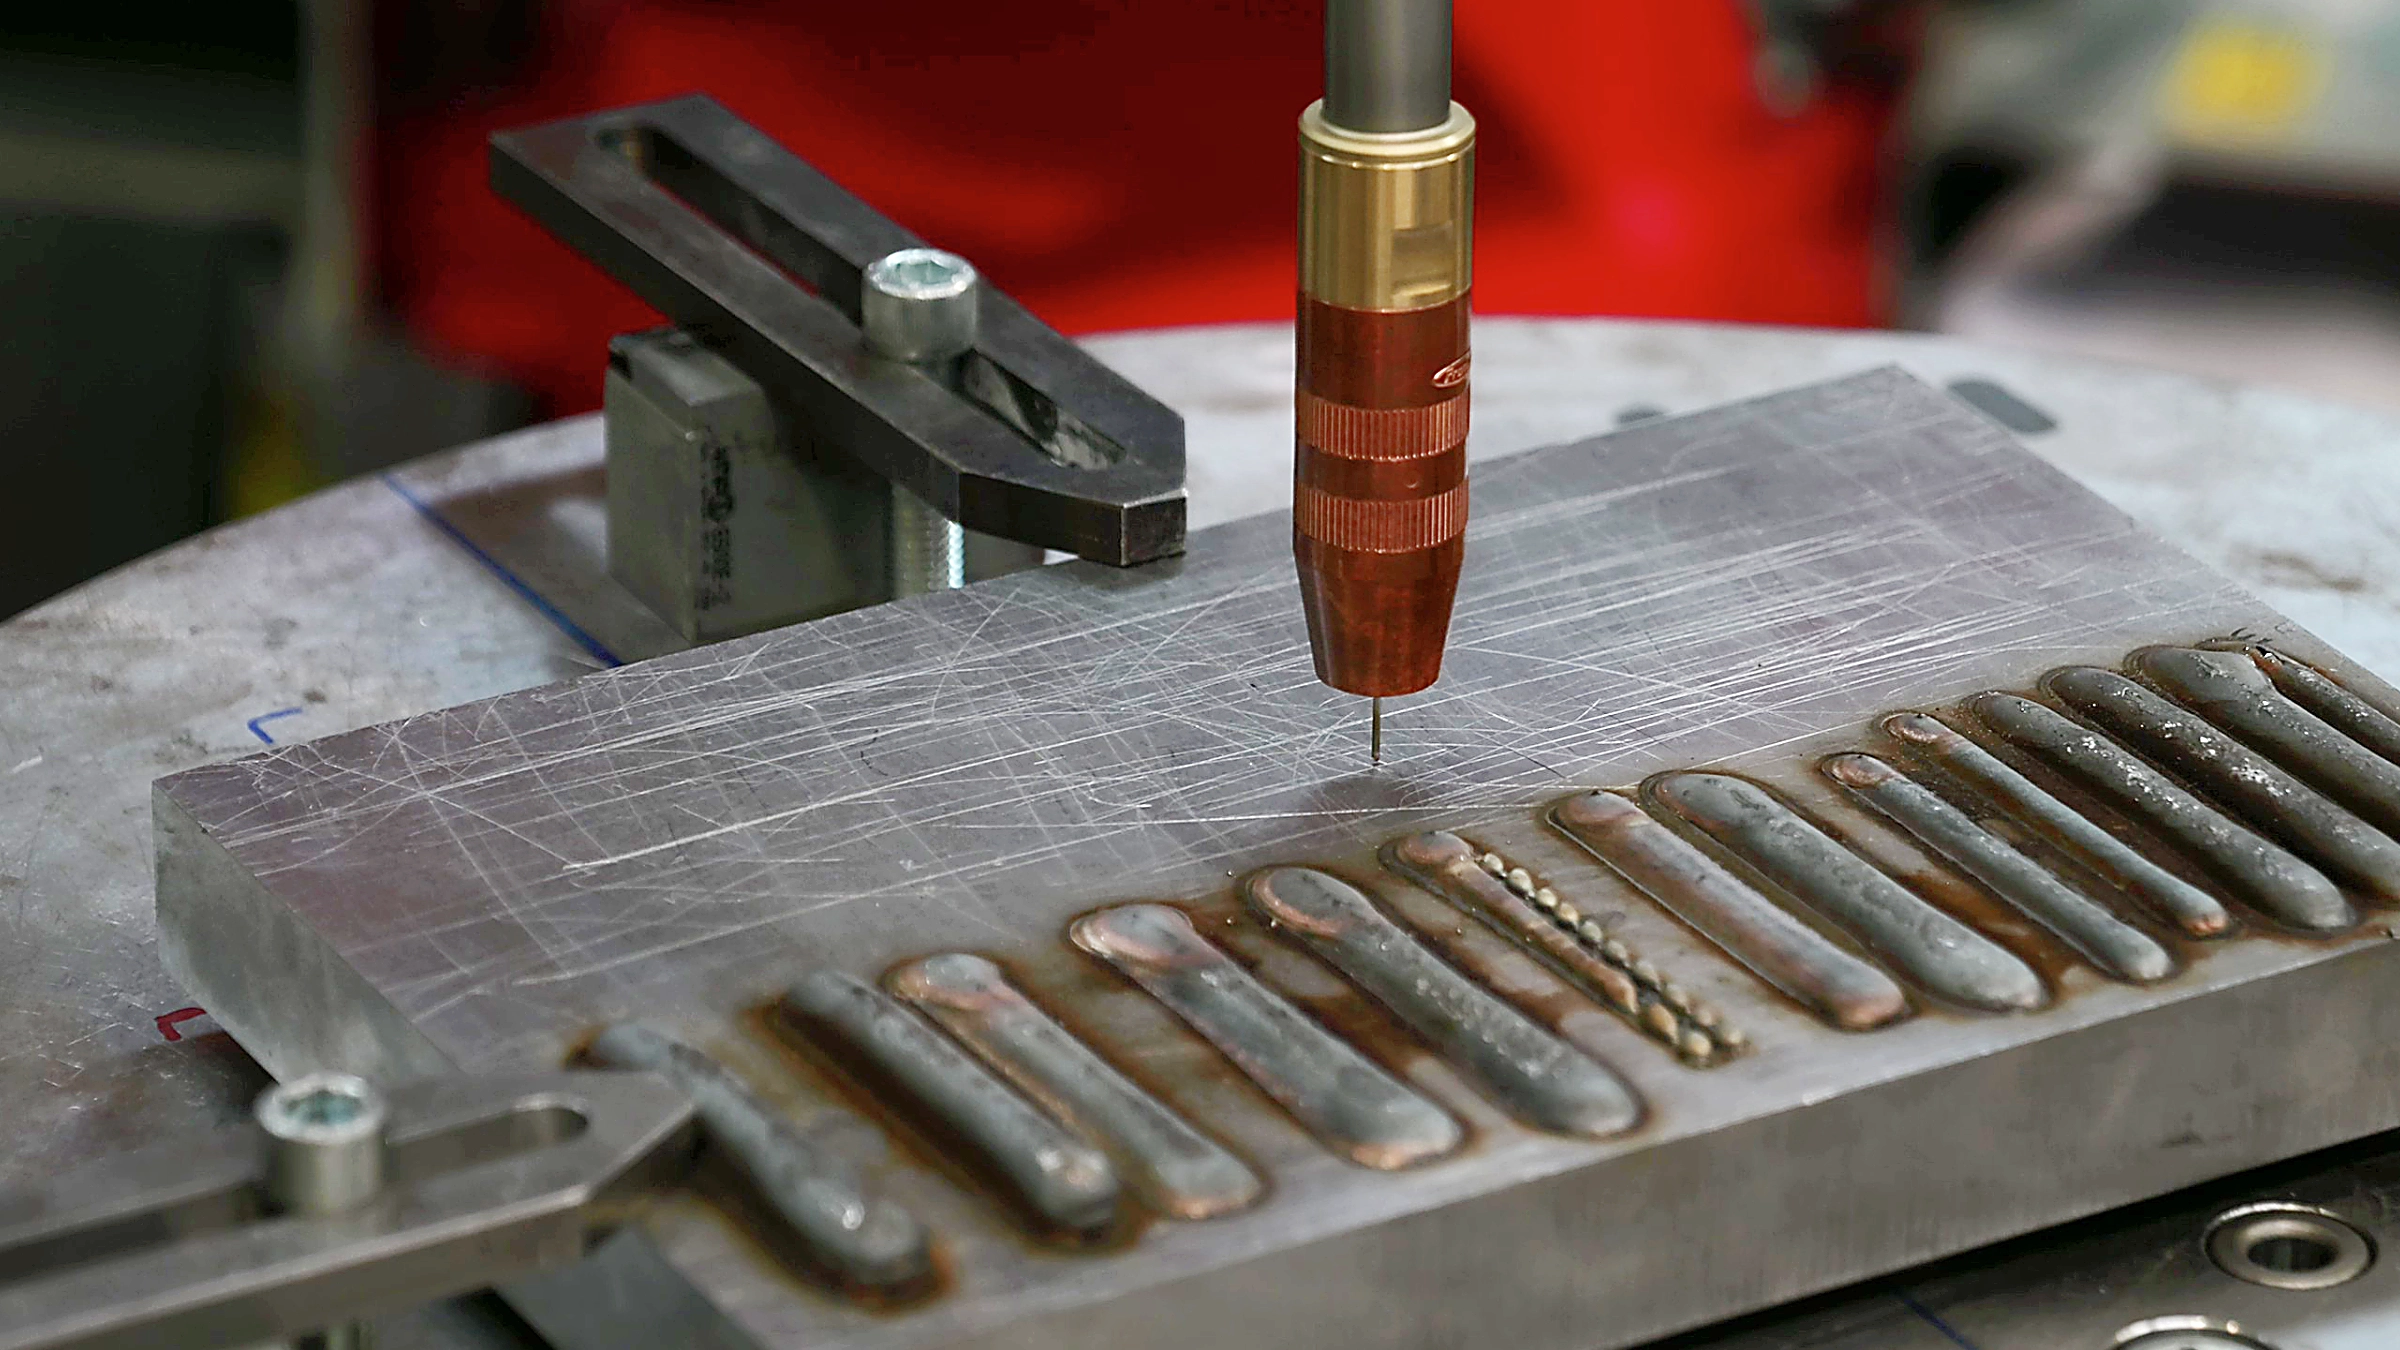
- Schweißen: Der Roboter schweißt die geplante Bahn.
- Prüfen: Ein zweiter Scan erfasst die fertige Naht für die Qualitätssicherung.
Was der Meilenstein zeigt
Die Sensorik und die erste Version der von BCT entwickelten Software sind implementiert und getestet. Die Software nimmt Daten auf, bildet Roboter und Bauteil ab und läuft auf verschiedenen Robotersteuerungen, ist also nicht an ein bestimmtes System gebunden.
Die Daten bleiben über die gesamte Prozesskette konsistent. Scandaten lassen sich in unterschiedliche Projekte übernehmen.
Und das Zusammenspiel von Sensorik, Steuerung und Bahnplanung funktioniert. Das haben die Scan- und Schweißversuche gezeigt.
Warum Lichtbogen statt Laser?
Für diesen Test haben wir mit Lichtbogen geschweißt (Fronius iWave). Beim Laser gehört immer der komplette Laserschutz dazu, und hier ging es nicht um das Schweißverfahren, sondern um das Zusammenspiel der Systeme. Im Projekt selbst soll später mit drahtbasiertem Laserauftragschweißen (LMD-w) repariert werden.
Worum es bei ISEGRIM geht
Die Innenwände von Fusionsreaktoren werden extrem belastet und erodieren mit der Zeit. Diese Bauteile auszutauschen ist teuer und bedeutet lange Stillstände. In ISEGRIM entwickeln wir mit fünf Partnern das Konzept für eine mobile Roboteranlage, die Erosionsschäden erkennt und direkt vor Ort repariert, später fernbedient und automatisiert.
Projektpartner: Fraunhofer IPT, Precitec GmbH & Co. KG, BCT Steuerungs- und DV-Systeme GmbH, LaVa-X GmbH, Forschungszentrum Jülich GmbH
Förderung des Projektes
Das Projekt „Identifizieren von Schäden verursacht durch Erosion im Generator und Regeneration des Materials mittels LMD-w (Isegrim)“ wird über das Bundesministerium für Forschung, Technologie und Raumfahrt gefördert.
Förderkennzeichen: 13F1006B
